Zum Hauptinhalt springen

Vermischtes

Clara Szenenfoto der Produktion von Carlos Quezada

Opernhaus Zürich: Ballett Clara Musik von Clara Schumann, Robert Schumann, Johannes Brahms und Philip Feeney besucht von Marinella Polli
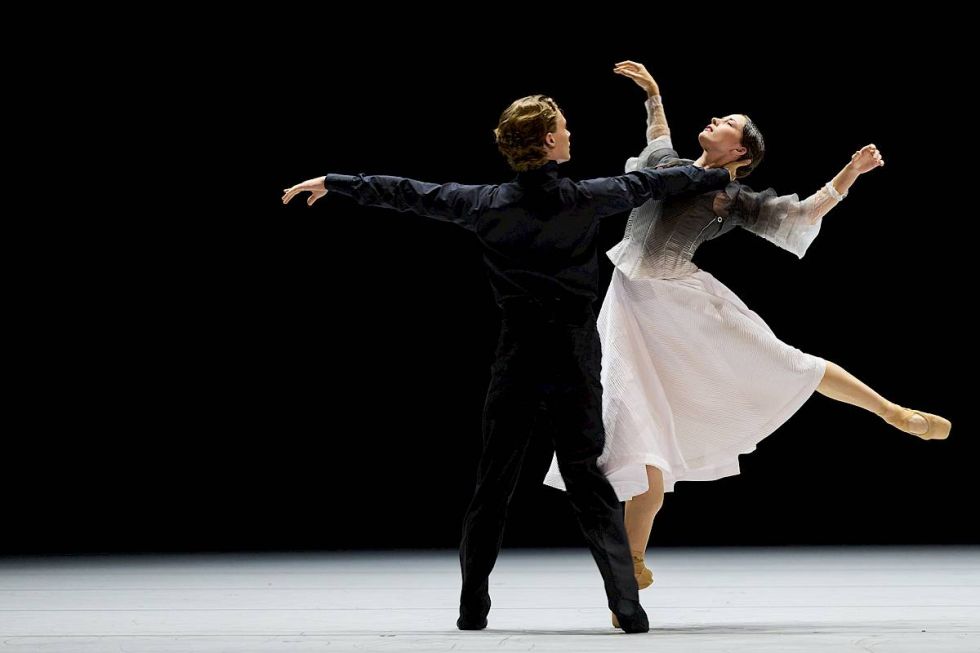
Clara Szenenfoto der Produktion von Carlos Quezada
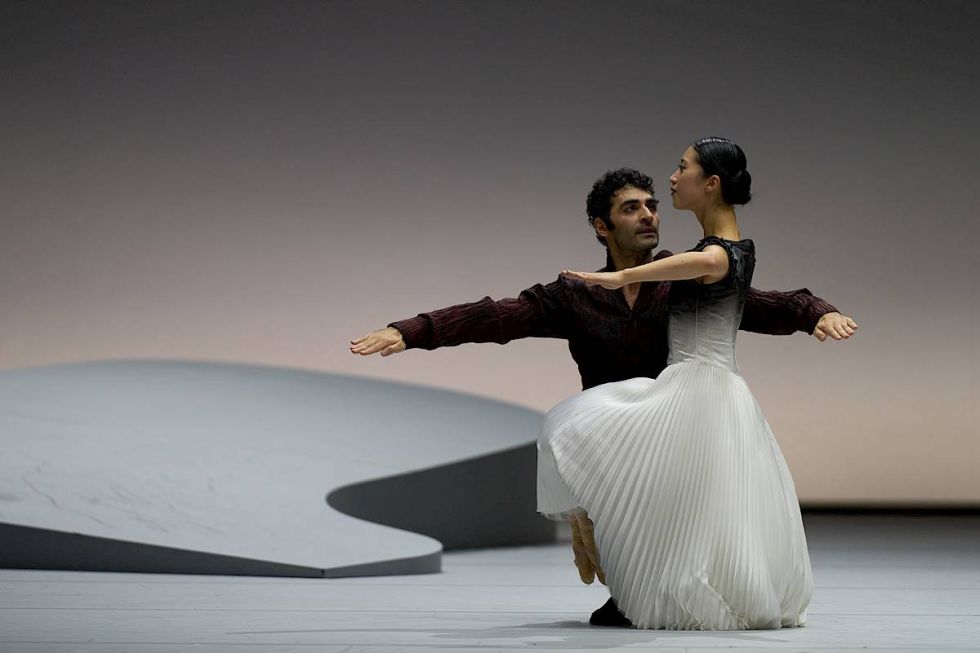
Clara Szenenfoto der Produktion von Carlos Quezada
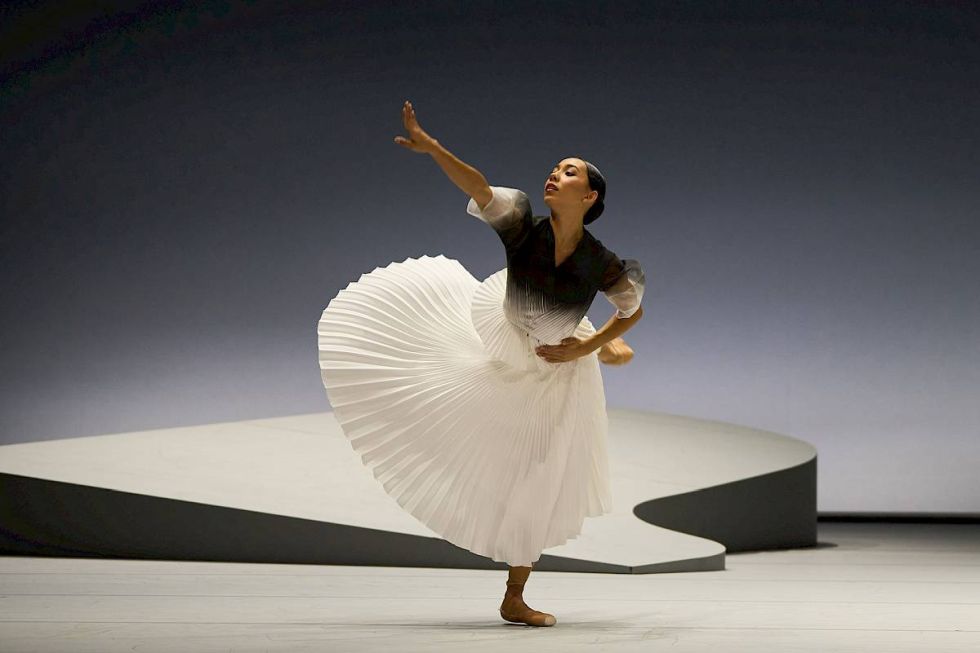
Clara Szenenfoto der Produktion von Carlos Quezada

Choreografie und Inszenierung Cathy Marston Musikalische Leitung Daniel Capps Musikarrangements und Originalkomposition Philip Feeney Szenarium Cathy Marston, Edward Kemp Bühnenbild Hildegard Bechtler Kostüme Bregje van Balen Lichtgestaltung Martin Gebhardt Dramaturgie Edward Kemp, Michael Küster
Besetzung:
Philharmonia Zürich Ballett Zürich Junior Ballett Klavier Ragna Schirmer

Nach ihrem beeindruckenden, der grossen Cellistin Jacqueline du Pré gewidmeten Ballett ‘The Cellist‘, setzt sich nun die Choreographin Cathy Marston mit Clara Schumann auseinander.

Erneut eine bedeutende Musikerin 
Clara Szenenfoto der Produktion von Carlos Quezada

Clara Wieck Schumann, eine moderne Frau wie wir wissen, und, wie auch Cathy Marston in ihrem Ballett klar zeigt. Eine Frau, die sich als bedeutendste Pianistin ihrer Zeit und grossartige, aber leider verkannte Komponistin in den Dienst der Musik stellte, und deswegen als Künstlerin, Tochter, Ehefrau eines nicht unkomplizierten Mannes, Mutter (acht Kinder in dreizehn Jahren!), Pflegerin, Managerin und Muse sicher kein einfaches Leben hatte. Carstons Ballett erzählt von einer komplizierten Kindheit, von der schwierigen und oft belastenden Beziehung zum Vater, von einer frühreifen, grossen Liebe zu Robert Schumann, die dazu zu einer anderen symbiotischen und nicht weniger problematischen Beziehung wurde. Auch die innige Freundschaft zu dem vierzehn Jahre jüngeren Johannes Brahms, der von Clara aber auch von Robert Schumann sofort sehr fasziniert war, wird nicht vergessen. Das Ballett erzählt aber vor allem von Talent, Inspiration, Leidenschaft, vollkommene Hingabe, und auch von der ständigen Notwendigkeit, richtig zwischen Kunst und alltäglichem Leben, zwischen Gehorsamkeit und Freiheitsdrang zu entscheiden.

Ein interessantes, reiches Tanzvokabular

Clara Szenenfoto der Produktion von Carlos Quezada

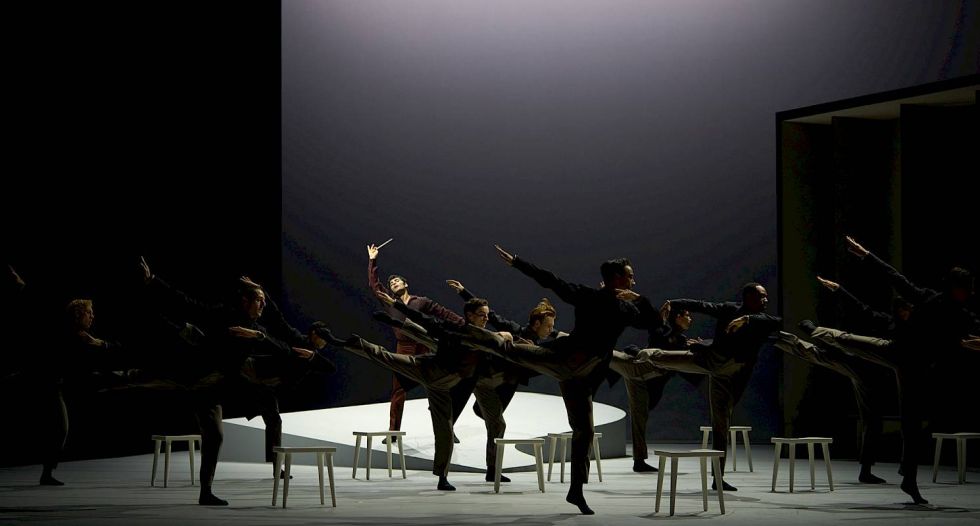
Die choreographische Sprache der Direktorin vom Ballett Zürich ist reich und drückt mühelos alle Situationen und Emotionen aus: Liebe, Zärtlichkeit und Illusion, Desillusion, Pathos und Schmerz. Wenn im ersten Akt die alltäglichen Aufgaben, Aspekte, Situationen und Konflikte der Familie Wieck herausgearbeitet werden, wird im zweiten Akt das Leben von Clara beschrieben: Clara als Ehefrau, als Mutter, als Managerin, die andauernd versucht, Lösungen zu Schumanns beruflichen Schwierigkeiten zu finden. Ein Familienleben, das leider nicht immer so idyllisch ist und das auch die Freundschaft zum jungen Brahms nicht verbessert. Die Choreographie ist hier sehr präzis und ausdrucksvoll. Im dritten Akt wird Clara als die Muse, als die Inspirationsquelle des Komponisten Brahms präsentiert – auch diese sind choreographisch perfekt dargestellte Momente. Die Idee der britischen Choreographin, eine Aufsplittung auf sieben Claras, das heisst auf sieben Aspekte (oder auf die sieben Noten) einer facettenreichen Persönlichkeit auf die Bühne zu bringen, ist einfach genial. Sehr aussagekräftig sind dann auch die Ensemblemitglieder, die wie eine lebende Kulisse, als Noten oder als Klaviertastatur auftreten. Man muss hier aber auch sagen, dass der in drei Akten gegliederte Ballettabend (dazu noch zwei unendliche Pausen) einfach zu lang wird, und dies trotz Pas de Deux und Pas de Trois und Bilder von atemberaubender Schönheit.

Grosse Leistung der Tänzerinnen und Tänzer
Clara Szenenfoto der Produktion von Carlos Quezada

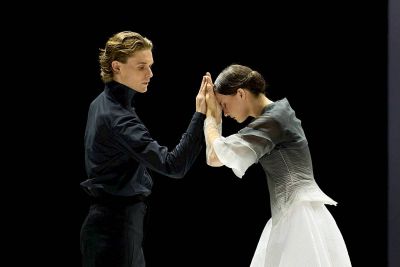
Was Expressivität, Rhythmusgefühl, Ausdauer und Belastbarkeit betrifft, ist die Leistung aller Tänzerinnen und Tänzer des Balletts Zürich, des Junior Balletts und der Schülerinnen und Schüler der Tanzakademie Zürich grossartig. Perfekt Brandon Lawrence als Robert Schumann, sowie Joel Wollner als Brahms; sehr anmütig Giorgia Giani als Enfant prodige Clara. Und besonders gut auch McKhayla Pettingill als Clara die Managerin, Ruka Nakagawa als Clara die Künstlerin, ebenfalls Daniela Gomez Perez als Clara die Ehefrau, Inna Bilash als Clara die Pflegerin, Sujung Lim als Clara die Mutter, Francesca dall’Aria als Clara die Muse, und alle anderen.

Das Bühnenbild und die schönen Kostüme
Clara Szenenfoto der Produktion von Carlos Quezada

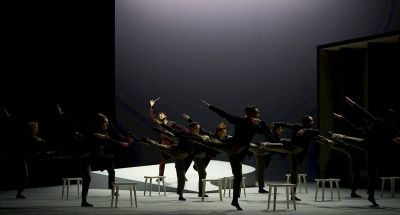
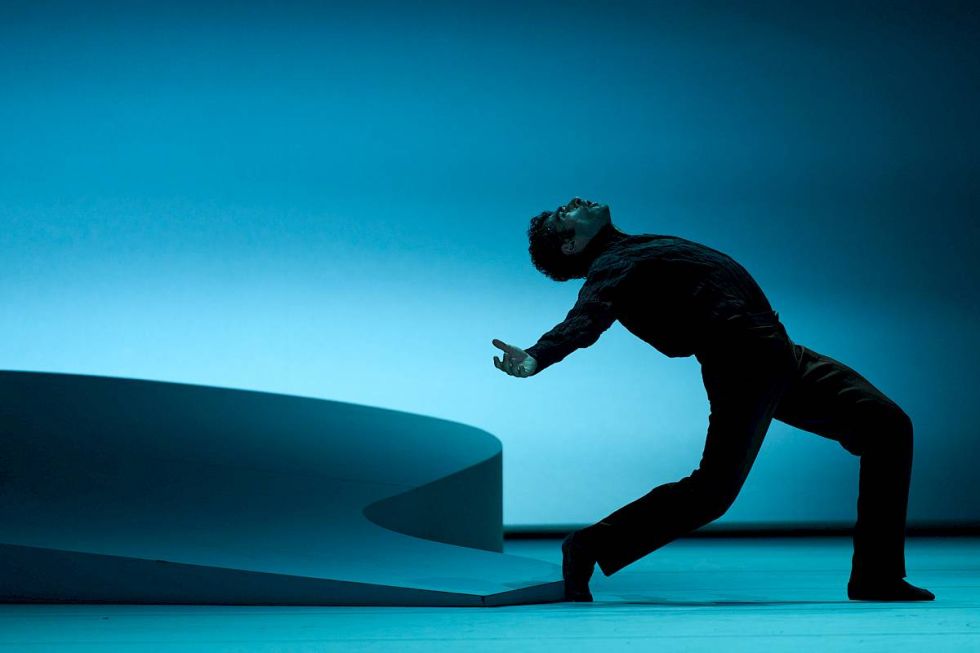
Hildegard Bechtlers Bühnenbild fasziniert mit sparsamen aber essentiellen Requisiten. Auf der Bühne liegt ein stilisierter Deckel eines Flügels, am Anfang wohl als Liebesgarten von Clara und Robert, aber dann auch Fluchtort, Insel, Rückzugszimmer und am Ende als Grab. Dazu ein mobiles Bühnenelement, das eine Klaviertastatur darstellt. Pünktlich wie immer das Light Design von Martin Gebhardt und sehr interessant die Kostüme von Bregje van Balen, die für die sieben Claras plissierte, weisse Midi-Jüpes und differenzierte schwarze Tops kreiert hat. Die Farben der Anzüge und der Fracks der Männer ändern auch von Akt zu Akt je nach Situation.

Die suggestive Partitur von Philipp Feeney 
Clara Szenenfoto der Produktion von Carlos Quezada

Philip Feeneys Partitur verbindet nicht nur Stücke von Clara (das Präludium f-Moll und das Scherzo Nr 1 d-Moll im 1. Akt, die Romanze op.21, Nr.1 C-Dur im 3. Akt), sondern auch von Robert Schumann (darunter das Klavierkonzert a-Moll op. 54, 1. Satz im 2 Akt), verschiedene Kompositionen von Johannes Brahms, sowie eigene Stücke. Ragna Schirmer, die deutsche Pianistin und Spezialistin für das Werk von Clara Schumann ist am Klavier zu erleben. Die Philharmonia Zürich wirkt sehr aufmerksam und motiviert unter der Leitung von Daniel Capps.

Am Ende des langen Abends schenkte das zahlreiche Publikum allen Beteiligten einen sehr warmen und langen Applaus.

Text: https://marinellapolli.ch/

Fotos: Carlos Quezada   www.opernhaus.ch 

Homepages der andern Kolumnisten:  www.gabrielabucher.ch  www.herberthuber.ch  www.maxthuerig.ch www.leonardwuest.ch
Clara Szenenfoto der Produktion von Carlos Quezada
Clara Szenenfoto der Produktion von Carlos Quezada
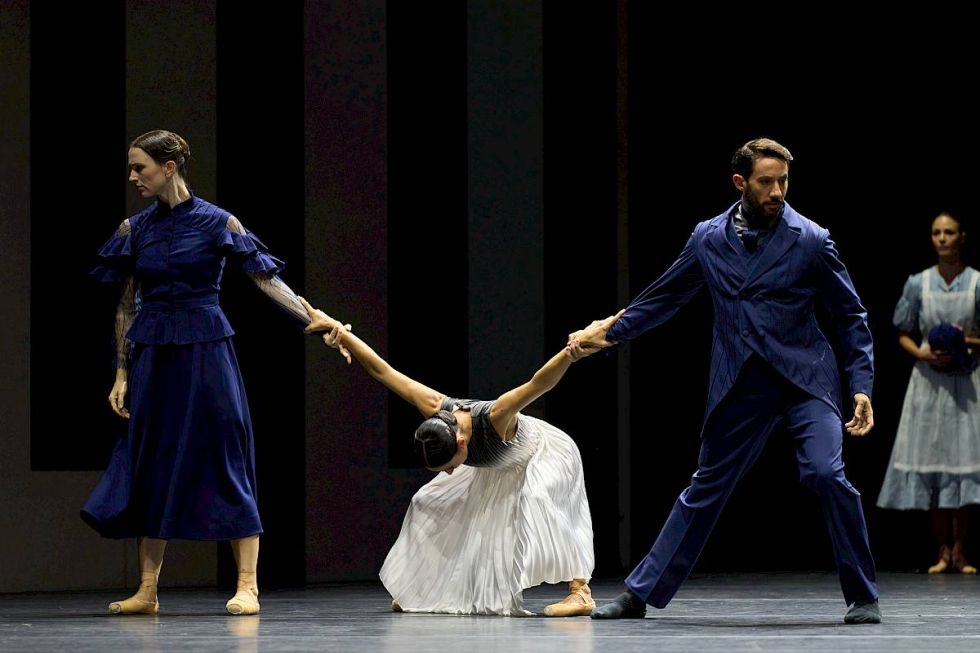
Clara Szenenfoto der Produktion von Carlos Quezada
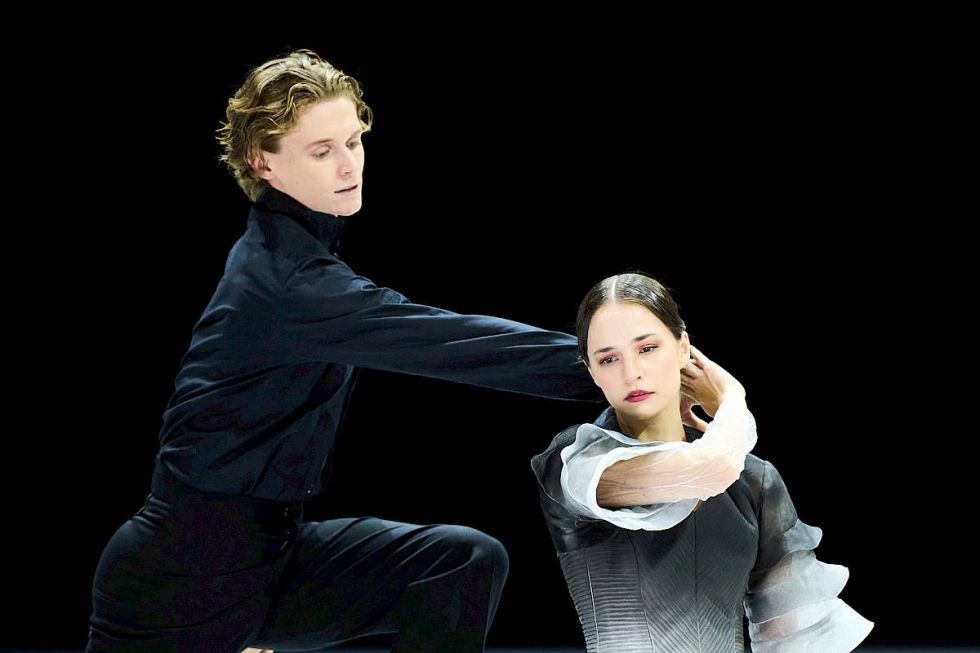
Clara Szenenfoto der Produktion von Carlos Quezada

  • Aufrufe: 160
Gießerei AdobeStock, #228787588

Grüne Gießereien: Digitales Know-how senkt CO2-Emissionen und stärkt Wettbewerbsfähigkeit

Gießerei AdobeStock, #228787588

Steigende Energiepreise, zunehmende politischen Vorgaben, Klimawandel: Die
Gießereiindustrie steht vor großen Herausforderungen. Wie der
unternehmenseigene CO2-Fußabdruck durch digitale Methoden reduziert werden
kann, erforscht das Projekt ENGAGEMENT. Die Deutsche Bundesstiftung Umwelt
(DBU) fördert das Verbundvorhaben der Hochschule Kempten über zwei Jahre
mit rund 188.000 Euro.

Das Gießen, ein unverzichtbares Fertigungsverfahren in der Industrie, ist
besonders energieaufwändig und hat dadurch sowohl ökologische als auch
ökonomische Auswirkungen auf Unternehmen. Das Verbundprojekt ENGAGEMENT
unterstützt Gießereien, innerbetriebliche Energie- und Materialverbräuche
zu erfassen und die gussteilbezogenen CO2-Fußabdrücke zu ermitteln. „Die
Reduktion des unternehmenseigenen CO2-Fußabdrucks ist für die Gießerei-
Industrie perspektivisch verpflichtend“, erläutert Projektleiter Professor
Frieder Heieck.

Das Team entwickelt daher einen digitalen Leitfaden zur Prozessanalyse,
da-runter soll auch der „Carbon Footprint Calculator FRED“ zur Erfassung
und Optimierung von CO2-Emissionen zum Einsatz kommen. Besonders in Zeiten
des Fachkräftemangels und des demografischen Wandels leistet das Projekt
zudem einen wichtigen Beitrag zur Sicherung und Weitergabe von
unternehmensspezifischem Wissen. Durch die Integration eines
Assistenzsystems wird sichergestellt, dass das Fachwissen der
Prozessexperten in den Unternehmen erhalten bleibt und gezielt eingesetzt
werden kann. Der Bundesverband der Deutschen Gießerei-Industrie e. V.
stellt die Ergebnisse branchenweit zur Verfügung. So sollen alle
Unternehmen von diesen neu entwickelten Methoden profitieren und ihren
CO2-Fußabdruck nachhaltig verringern.

Zum Forschungskonsortium gehören, neben dem IPI – Institut für Produktion
und Informatik der Hochschule Kempten, der Bundesverband der Deutschen
Gießerei-Industrie e. V. (BDG), die Pinter Guss GmbH, die Kemptener
Eisengießerei Adam Hönig AG, die ABP Induction Systems GmbH sowie die
Vesu-vius Group.

Über das IPI – Institut für Produktion und Informatik
Das IPI – Institut für Produktion und Informatik der Hochschule Kempten am
Standort Sonthofen ist eine anwendungsorientierte, interdisziplinäre
Forschungseinrichtung an der Schnittstelle zwischen Wissenschaft und
Industrie. Als Technologietransferzentrum begleitet und unterstützt es
Industriepartner bei der Durchführung von Forschungs- und
Entwicklungsaktivitäten im Kontext der Digitalisierung von
Produktionssystemen und der Produktionsplanung.

  • Aufrufe: 59
Schilfrohr (Phragmites australis) ist eine Art, die in Paludikulturen auf wiedervernässten Moorflächen angebaut werden kann. Es ist ein guter Naturbaustoff, da es keine Feuchtigkeit aufnimmt und nur langsam verrottet.  Boroiu Cosmin / Pixabay.

Ohne wirtschaftliche Anreize geht es nicht: Erfolgsfaktoren für die Wiedervernässung von Mooren in Europa

Schilfrohr (Phragmites australis) ist eine Art, die in Paludikulturen auf wiedervernässten Moorflächen angebaut werden kann. Es ist ein guter Naturbaustoff, da es keine Feuchtigkeit aufnimmt und nur langsam verrottet.  Boroiu Cosmin / Pixabay.
Schilfrohr (Phragmites australis) ist eine Art, die in Paludikulturen auf wiedervernässten Moorflächen angebaut werden kann. Es ist ein guter Naturbaustoff, da es keine Feuchtigkeit aufnimmt und nur langsam verrottet. Boroiu Cosmin / Pixabay.

Eine neue Studie des Leibniz-Zentrums für Agrarlandschaftsforschung
(ZALF), die in der Fachzeitschrift Ecosystem Health and Sustainability
veröffentlicht wurde, analysiert den aktuellen Stand und zukünftige
Möglichkeiten bei der Wiedervernässung von Moorlandschaften in Europa. Die
Ergebnisse bestätigen den Trend, dass entwässerte Ackerflächen zunehmend
in Grünland oder Feuchtgebiete umgewandelt werden, mit positiven Effekten
für das Klima. Die Wirtschaftlichkeit dieser Landnutzungsformen bleibt
jedoch eine Herausforderung und sollte weiter gefördert werden. Die Studie
beleuchtet bestehende und potenzielle Bewirtschaftungsformen sowie
politische Handlungsoptionen.

Moore spielen eine entscheidende Rolle im Klimaschutz, da sie große Mengen
Kohlenstoff speichern. Obwohl sie nur 3 % der Landfläche weltweit
ausmachen, binden sie fast doppelt so viel Kohlenstoff wie alle Wälder der
Erde zusammen. Gerade in Europa werden Moore jedoch entwässert und
landwirtschaftlich genutzt. Sie setzen dabei den gespeicherten Kohlenstoff
in Form von CO₂ frei und tragen so erheblich zur Erderwärmung bei. Durch
die Wiedervernässung der Flächen kann dieser Prozess gestoppt werden.

Für die Studie führten die Forschenden eine Online-Befragung von 60
Expertinnen und Experten aus acht europäischen Ländern durch und fragten
nach aktuellen und potenziellen Nutzungsmöglichkeiten von wiedervernässten
Moorböden sowie nach aktuellen Trends. Anschließend wurden in Deutschland,
den Niederlanden und Finnland Workshops mit Vertreterinnen und Vertretern
aus Praxis und Forschung durchgeführt. Dabei wurde nach Wegen gesucht, wie
die klimaneutrale Nutzung auf entwässerten Moorböden in Zukunft
ausgeweitet werden kann. Daraus leiteten die Forscherinnen und Forscher
politische Handlungsoptionen auf EU-Ebene ab.

Aktuelle Nutzung von Moorböden sowie Potentiale und Trends

In einigen Ländern ändert sich die Landnutzung auf entwässerten Mooren
bereits: weg vom Ackerbau, hin zu Feuchtgebiets- oder Grünlandnutzung.
Dies liegt vor allem daran, dass sich zunehmend wirtschaftliche Optionen
für die Nutzung dieser wiedervernässten Flächen ergeben. Die Flächen
können als Weideland, beispielsweise für Wasserbüffel, oder zur
Heugewinnung genutzt werden. Auch der Anbau von Pflanzen, die unter diesen
feuchten Bedingungen gut gedeihen, wie etwa im Rahmen des Anbaus von
Paludikulturen, ist möglich. Zum Beispiel können nachhaltig nutzbare
Rohstoffe wie Schilf oder Torfmoose gewonnen werden, die als Bau- oder
Dämmstoffe sowie zur Energiegewinnung dienen. Darüber hinaus fördern die
Flächen biologische Vielfalt, bieten Erholungsräume für die Bevölkerung
und regulieren den Wasserhaushalt einer Region.

Bislang sind diese Nutzungsmöglichkeiten jedoch wirtschaftlich wenig
attraktiv. Das erschwert die Umwandlung der Flächen – insbesondere dort,
wo bestehende Praktiken hohe Gewinne abwerfen.

Politische Empfehlungen und die Rolle der EU

Die Workshop-Teilnehmenden sind sich einig, dass die CO2-Emissionen in
Mooren drastisch reduziert werden müssen. Dazu bedarf es jedoch einer
breiten öffentlichen Unterstützung und wirtschaftlichen Anreizen. Die EU-
Politik spielt hier eine entscheidende Rolle. EU-weit sollten Maßnahmen
entwickelt werden, die den Übergang fördern und die Nutzungsform
langfristig unterstützen. Dabei müssen auch die Interessen aller
Beteiligten miteinander in Einklang gebracht werden.

„Es ist wichtig, wirtschaftliche Anreize für die nachhaltige Umwandlung
entwässerter Moore zu schaffen. Ohne die Unterstützung der Landwirtschaft
und der Öffentlichkeit wird eine solche Umwandlung nur schwer zu erreichen
sein“, sagt Dr. Cheng Chen, einer der leitenden Forscher der Studie.
„Produkte aus Paludikultur etwa machen bisher nur einen sehr kleinen
Anteil am Markt aus. Die Wertschöpfungsketten müssen deutlich ausgebaut
werden. Dies erfordert Industriepartnerschaften für die Verarbeitung der
Rohmaterialien und die Erweiterung des Verbraucherumfelds, um die
Einführung und Nutzung des neuen Materials zu unterstützen,“ fügt er
hinzu.

Ergebnisse und Ausblick

Die Studie unterstreicht, dass eine erfolgreiche Transformation der
Moorlandschaften differenzierte Ansätze erfordert, die sowohl die
geoklimatischen Bedingungen als auch die Interessen der Landnutzenden
berücksichtigen. Ein Mix aus ökonomischen Anreizen und angepassten
Landnutzungsmodellen könnte den Übergang hin zu nachhaltigeren Praktiken
unterstützen und gleichzeitig zur Reduzierung von Treibhausgasemissionen
beitragen.

Projektpartner:

- Leibniz-Zentrum für Agrarlandschaftsforschung (ZALF), Müncheberg,
Deutschland.
- Institut für Umweltplanung, Leibniz Universität Hannover, 30419
Hannover, Deutschland.
- Leibniz-Institut für Agrartechnik und Bioökonomie (ATB), Potsdam,
Deutschland.
- Landesamt für Umwelt Brandenburg - Geschäftsbereich des MLUK.
- Hochschule für Nachhaltige Entwicklung (HNEE), Eberswalde, Deutschland.
- Deutsches GeoForschungsZentrum (GFZ), Potsdam, Deutschland.

Förderhinweis:

Das Projekt WetNetBB (Management and Biomass Utilization of Wet Fens:
Netzwerk von Modell- und Demonstrationsprojekten in Moorregionen
Brandenburgs) wird vom Bundesministerium für Ernährung und Landwirtschaft
über den Klima- und Transformationsfonds gefördert. Diese Forschungsarbeit
wurde teilweise durch die Förderung des Projekts PEATWISE im Rahmen des
Forschungsprogramms FACCE ERA-GAS (im Rahmen des Horizon 2020 Research &
Innovation Programme der Europäischen Union, Grant Agreement No. 696356)
ermöglicht.

Hinweis zum Text:

Dies ist eine mit Hilfe von Künstlicher Intelligenz erstellte
Zusammenfassung des Originaltextes: Chen, C., Lemke, N., Loft, L.,
Matzdorf, B. (2024) Transformation of peatland management toward climate
targets in Europe. Ecosystem Health and Sustainability 10, Article 0239.
https://doi.org/10.34133/ehs.0239, veröffentlicht unter der Lizenz CC BY
4.0 https://creativecommons.org/licenses/by/4.0/​.

Der Text wurde unter den Gesichtspunkten der KI-Regelungen am ZALF
sorgfältig überprüft und überarbeitet.

  • Aufrufe: 108
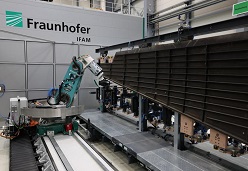
Die neuentwickelte flexible Fräskinematik mit Hybridantrieb auf einer Linearachse bearbeitet hochpräzise ein CFK-Flugzeugseitenleitwerk im 1:1-Maßstab  © Fraunhofer IFAM

Hochpräziser Bearbeitungsroboter mit neuartigem Antriebsstrang – Made in Niedersachsen

Die neuentwickelte flexible Fräskinematik mit Hybridantrieb auf einer Linearachse bearbeitet hochpräzise ein CFK-Flugzeugseitenleitwerk im 1:1-Maßstab  © Fraunhofer IFAM
Die neuentwickelte flexible Fräskinematik mit Hybridantrieb auf einer Linearachse bearbeitet hochpräzise ein CFK-Flugzeugseitenleitwerk im 1:1-Maßstab © Fraunhofer IFAM

Für die ressourceneffiziente flexible automatisierte Produktion – Neu
entwickelte Fräskinematik auf Linearachse ermöglicht vielseitige und
effiziente Bearbeitung von Leichtbauwerkstoffen über Metalle bis hin zu
Stählen mit einer Fertigungstoleranz von bis zu 0,1 Millimeter

Die Herausforderung des erfolgreich abgeschlossenen niedersächsischen
LuFo-Projekts »Roboter Made in Niedersachsen 2« (»RoMaNi 2«) bestand
darin, die Lücke zwischen Industrierobotern und Werkzeugmaschinen zu
schließen. Das vom Verbundführer Fraunhofer IFAM in Stade gemeinsam mit
den Projektpartnern Broetje-Automation GmbH, Hexagon AICON ETALON GmbH und
Siemens AG sowie den assoziierten Partnern AIRBUS Operations GmbH und A&T
Service GmbH erzielte Ergebnis der FuE-Arbeiten ist ein hochpräziser
Bearbeitungsroboter mit neuartigem Antriebsstrang, der nicht nur die
Bearbeitung von Leichtbauwerkstoffen, sondern auch die von Metallen und
selbst von Stählen in flexibler und effizienter Weise mit einer
Fertigungstoleranz von bis zu 0,1 Millimeter ermöglicht.

Im Projekt wurden zwei für die Bearbeitung ausgelegte Roboterkinematiken
eingehend untersucht, durch steuerseitige Einstellungen und messtechnische
Unterstützung für bahngenaue Prozesse optimiert und anhand realer
Anwendungsfälle aus der Luftfahrt im 1:1-Maßstab erprobt. Die Forschenden
des Fraunhofer IFAM konnten im Projekt RoMaNi 2 die bereits im Projekt
»Flexible Kinematik 4.1« (»Flexmatik 4.1«) entwickelte Prototyp-Kinematik
mit neuartigem Hybridantrieb komplett montieren, in Betrieb nehmen und in
Bearbeitungsprozessen erproben. Im Fraunhofer-Verbundprojekt Flexmatik 4.1
hatte das Fraunhofer IFAM gemeinsam mit dem Fraunhofer IPK und dem
Fraunhofer LBF einen Roboter mit wesentlich verbesserten dynamischen
Eigenschaften für herausfordernde Aufgaben, wie zum Beispiel die
Bearbeitung anspruchsvoller Materialien, entwickelt. Zum Projektabschluss
von RoMaNi 2 gelang es nun, nicht nur ein Seitenleitwerk aus CFK vom
assoziierten Partner AIRBUS, sondern auch einen Prüfkörper aus Stahl
hochpräzise zu bearbeiten.

Von seriellen flexiblen Industrierobotern und stationären hochpräzisen
Werkzeugmaschinen …

Serielle Industrieroboter zeichnen sich durch ihre Bauweise aus, die ein
flexibles Maschinendesign ermöglicht und ein vorteilhaftes Verhältnis
zwischen der benötigten Aufstellfläche und dem verfügbaren Arbeitsraum
bietet. Ihr Einsatz in verschiedenen Fertigungs- und Produktionsprozessen
erweist sich als effizient und vielseitig. In Anwendungsfeldern der
Handhabungs- und Montagetechnik sind sie etablierte Industrielösungen zur
Automatisierung von Prozessschritten. Weitere Anwendungsgebiete wie
beispielsweise die spanende Bearbeitung von Leichtbauwerkstoffen
verzeichnen ebenfalls einen zunehmenden Einsatz von Industrierobotern.

Jedoch stoßen Industrieroboter bei steigenden Anforderungen, bedingt durch
härtere Materialien oder anspruchsvollere Toleranzen, aufgrund ihrer
begrenzten dynamischen Eigenschaften und höheren Nachgiebigkeit im
Vergleich zu Werkzeugmaschinen an ihre Grenzen. Werkzeugmaschinen haben
durch ihre kinematische Bauweise eine geringe Nachgiebigkeit und hohe
Präzision, bei der Skalierung auf größere Bauteile im Meterbereich weist
dieses Maschinendesign jedoch einen erheblichen Material- und
Investitionseinsatz auf.

… am Beispiel der spanenden Bearbeitung von CFK-Großbauteilen im
1:1-Maßstab

Mit dem Einsatz neuer Herstellungsverfahren konnten in den vergangenen
Jahren weitere Entwicklungen in der Designfreiheit und strukturellen
Integrität von endkonturnahen Bauteilen aus carbonfaserverstärkten
Kunststoffen (CFK) im Flugzeugbau erzielt werden. Aufgrund der
wirtschaftlichen und technischen Anforderungen werden hochpräzise
mechanische Nachbearbeitungen von Großbauteilen im Meterbereich mit
Toleranzangaben im Submillimeterbereich heute üblicherweise mit großen
Werkzeugmaschinen in Portalbauweise durchgeführt. Bedingt durch ihre
kinematische Struktur weisen diese Portalmaschinen aber eine nicht
unerhebliche Größe auf, die oftmals den Aufbau der Produktionsstätten
diktiert und wenig flexibel auf Änderungen im Produktionsablauf reagieren
kann.

Ein alternatives Maschinenkonzept bietet hier der Industrieroboter
inklusive Arbeitsraumerweiterung durch eine flächenbewegliche Plattform,
dem Aufbau mehrerer Roboter oder unter Einsatz von translatorischen
Zusatzachsen, wie Linearachsen. Im Vergleich zu Portalanlagen bzw.
Werkzeugmaschinen ist dieses Maschinenkonzept wesentlich platzsparender
und nicht ökonomisch an einzelne Großbauteile gebunden. Zusätzlich
entfällt der Einsatz von Sonderfundamenten, was eine zukünftige Anpassung
von Fertigungsstraßen erleichtert. Im Projekt RoMaNi 2 wurde der Prototyp-
Roboter mit einer Linearachse für bahngenaue Roboter kombiniert, welche
ebenfalls im Projekt Flexmatik 4.1 entwickelt worden war.

Obwohl Industrieroboter schon erfolgreich in der Bearbeitung von dünnen
Schalenbauteilen aus der Luftfahrt eingesetzt wurden, ist eine Erhöhung
der Robustheit gegenüber auftretenden Prozesskräften sowie die
Erschließung anspruchsvollerer Bearbeitungsaufgaben der nächste Schritt
für den wachsenden Einsatz von Industrierobotern in der Produktion großer
Bauteile im Luftfahrtbereich.

RoMaNi 2 – Hybridantrieb führt zur erheblichen Verbesserung im dynamischen
Verhalten von seriellen Industrierobotern

Im Projekt RoMaNi 2 wurde von den Expertinnen und Experten für
Automatisierung und Produktionstechnik des Fraunhofer IFAM ein serieller
Prototyp-Roboter aufgebaut und untersucht. Die selbst entwickelte
Kinematik ist grundsätzlich auf die Bedürfnisse von Bahnprozessen
ausgelegt. Ziel war das Einhalten der Fertigungstoleranz von mindestens ±
0,1 Millimeter bei der Bearbeitung von Großbauteilen bereits ab Bauteil 1.
Dieser Prototyp-Roboter inklusive Linearachse wurde bereits im Rahmen des
Projekts Flexmatik 4.1 entwickelt, welches mit der Fertigung aller
Komponenten endete. Die Montage der gesamten Kinematik, die
Inbetriebnahme, steuerseitige Optimierung und Weiterentwicklung sowie die
intensive Untersuchung der Roboterkinematik konnte nun im Projekt RoMaNi 2
erfolgreich abgeschlossen werden. Dabei bestätigten
Genauigkeitsuntersuchungen des Prototyp-Roboters, dass das angestrebte
Ziel von 0,1 Millimeter erreicht wurde.

Ein zentrales Element zur Verbesserung des dynamischen Verhaltens des
Prototyp-Roboters ist neben der Strukturoptimierung der Einsatz eines
innovativen Antriebskonzepts in den Grundachsen. Durch den Einsatz eines
zusätzlichen Direktantriebs, parallel zum herkömmlichen Getriebeantrieb,
kann direkt auf der Lastseite ein Moment aufgeschaltet werden. Dieses
Hybridantriebskonzept verbindet die Möglichkeit, unerwünschte Effekte des
Getriebes zu kompensieren und Anregungen hoher Frequenzen zu dämpfen, bei
gleichzeitig hoher Energieeffizienz im statischen und quasistatischen
Lastfall. Angesteuert wird die Kinematik mit einer Siemens-Steuerung, der
Sinumerik One. Die weit verbreitete Expertise der Bedienung von CNC-
Maschinen ist somit – ohne Umschulung auf neuartige Steuerungstypen –
nutzbar. Im Projekt RoMaNi 2 konnten Steuerungskomponenten für den
Hybridantrieb so weiterentwickelt werden, dass nun das volle Potenzial des
Antriebs in der erprobten Industriesteuerung abrufbar ist.

Breites Anwendungsfeld durch die Kombination Linearachse und Roboter mit
Hybridantrieb

Die Kombination einer seriellen Knickarmkinematik mit einer Linearachse
weist gegenüber großen Portalanlagen und Sondermaschinen für die
Bearbeitung vielfältige Vorteile auf. Die geringere Standfläche sowie die
modular gestaltete Linearachse ermöglichen eine hohe Flexibilität der
Anlage. Durch den Einsatz zweier verspannter Ritzel-Zahnstangen-Antriebe
werden Umkehreffekte kompensiert und eine ausreichend hohe
Antriebssteifigkeit des Linearachsschlittens für bahngenaue
Roboterprozesse erreicht. Aufgrund der hohen Struktursteifigkeit der
Linearachse sind die Einflüsse auf die Robotergenauigkeit trotz großer
Hebelarme zum Lastangriffspunkt gering. Im Projekt ließen sich so
Bahngenauigkeiten von 0,15 Millimeter für Großbauteile von bis zu 7 Meter
erzielen. Die Forschenden des Fraunhofer IFAM sind überzeugt, dass höhere
Genauigkeit durch die Kompensation weiterer statischer Einflussfaktoren,
wie z.B. der Temperatur, erreichbar sind und nicht durch die Kompensation
weiterer dynamischer Effekte.

Eine deutliche Verbesserung des Führungsverhalten und der
Störunterdrückung der seriellen Roboterkinematik auf Achsebene wird durch
den Einsatz von Direktantrieben erreicht. Die direkte mechanische
Übertragung der Motormomente auf die Kinematik erlaubt zudem eine erhöhte
Ruck-Einstellung aller Grundachsen. Diese liegt um Faktor 10-100 höher
gegenüber konventionellen Robotern mit Servoantrieben und bietet damit ein
erhebliches Potenzial zur Steigerung der Produktivität. Darüber hinaus
lässt sich eine wesentliche Erhöhung der Bahngenauigkeit auch bei hohen
Bahngeschwindigkeiten nachweisen. Bei hoher Vorschubgeschwindigkeit von 10
Meter/Minute ist eine Bahngenauigkeit im Bereich der vorab erfassten
statischen Genauigkeit nachweisbar. Eine Dämpfung der ersten Eigenmoden,
verursacht durch die Getriebeantriebe, bietet zudem das Potenzial einer
verbesserten Störunterdrückung.

Mit der Bearbeitung eines Stahlprüfkörpers konnte das Projekt erfolgreich
den nächsten Schritt in der Erschließung neuer Anwendungsgebiete für
Industrieroboter gehen. Der Prüfkörper umfasste dabei verschiedene
Geometrien wie Ecken, Flächen und Kreise. Die Bearbeitung erfolgte mit den
gegebenen Bearbeitungsparametern des Werkzeugherstellers.

Ausblick

Im nächsten Schritt wollen die Forschenden des Fraunhofer IFAM die neue
Technik zusammen mit Partnern aus der Industrie bis zur Serienreife
weiterentwickeln. Für Industrieroboter mit Hybridantrieb gibt es eine
Vielzahl von Anwendungen: Das Spektrum reicht in Kombination mit einer
Linearachse von Bearbeitungsaufgaben aus der Luftfahrt wie leichteren
Faserverbundstrukturen und Aluminiumlegierungen bis zur Bearbeitung
härterer Materialien, wie Stahl oder Titan, die beispielsweise im
Schienen-, Nutzfahrzeug- und Schiffbau sowie in der Energiebranche zum
Einsatz kommen. Eine Bearbeitung solcher Bauteile und Materialien war
bisher mittels Industrieroboter nicht industriell robust realisierbar.
Insbesondere die Bearbeitung schwer zerspanbarer Materialen durch
Industrieroboter mit Hybridantrieben erscheint so zukunftsträchtig.

Auftraggeber

Das Niedersächsische Ministerium für Wirtschaft, Verkehr, Bauen und
Digitalisierung und die NBank förderten das LuFo-Forschungsprojekt
»Roboter Made in Niedersachsen 2« (»RoMaNi 2; Förderkennzeichen:
ZW1-80155399). Im Namen aller Projektpartner bedankt sich das Fraunhofer
IFAM bei dem Niedersächsischen Ministerium für Wirtschaft, Verkehr, Bauen
und Digitalisierung und der NBank sowie bei dem Deutschen Zentrum für
Luft- und Raumfahrt (DLR) als Projektträger für deren Unterstützung.

  • Aufrufe: 60